假设演练:绕到设施背后后图传冻结
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
先把三条链分开
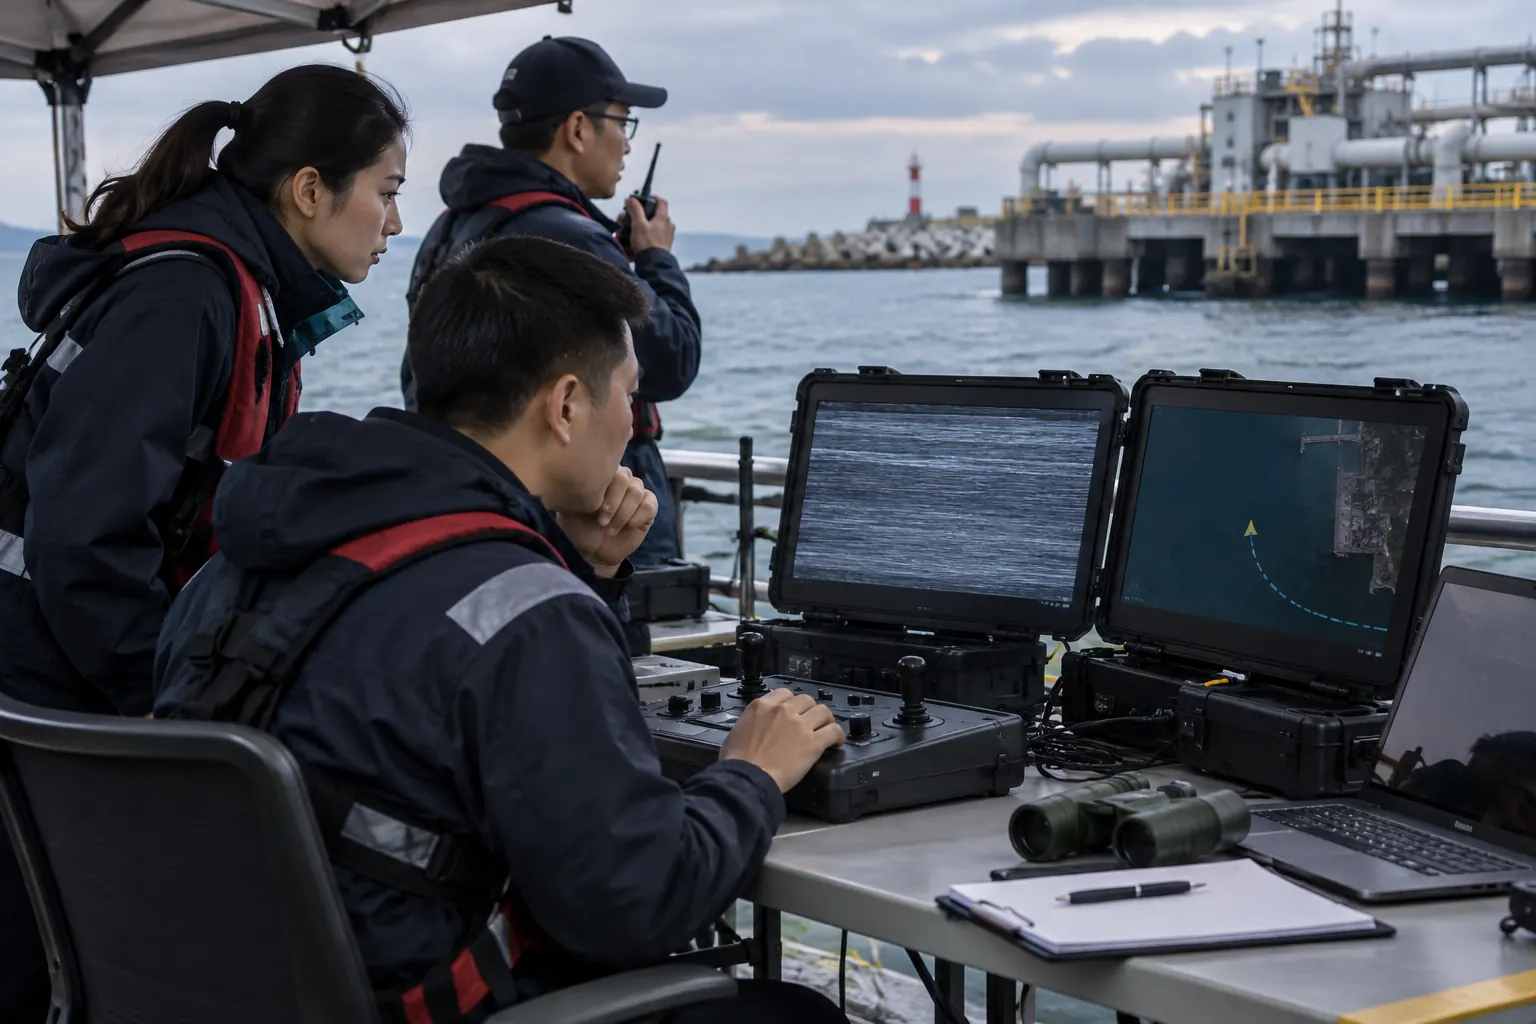
设定近岸平台观察一组设施,绕到某处背面时实时图像停止更新。操作员先按预案停止继续靠近,记录时刻、位置与最后状态,再区分控制命令、实时图传与本机存储。岸上还能看见船体,或本机可能还在录像,都不能单独证明可继续任务;先确认当前是否可控制,以及本次观察是否必须依赖实时画面判断。
路线一:受控退回可观察区域
若控制与本机模式明确,退路已在许可任务中验证,可按对应设备流程退回可观察区域,再检查画面及目标覆盖。岸站人员观察障碍,操作者与现场负责人使用同一暂停和接管口令。此路可能保留部分有效资料,但不能以退回成功批准再次进入同样盲区;后续需核对岸站位置、遮挡及任务条件,重新确定开放范围。
路线二:终止该段并回收
控制状态无法确认、观察缺失影响必要判断或退路不清时,执行事先评审的中止与回收安排,必要时取消该目标。回收需真实人员和适用器具,不能临时越过岸边限制或用未知方法拖拽。此路牺牲本轮覆盖却保留明确边界;未完成目标可通过调整岸站、分段或其他经批准方法补查,而不是靠重复冒险完成清单。
诊断与复验分支
回到受控区后对照图传日志与原始录像,核对异常是否与遮挡、网络切换或存储问题同一时刻。每次改变一项可确认条件,先验证控制、图传和记录,再做代表观察。本机录像完整只说明存储链保存了资料,不反推当时失去实时观察仍然适合继续。若出现不一致模式或新的告警,相关区段继续暂停,不能仅靠重启消除问题记录。
假设覆盖与交付
假设计划十二个目标,九个原始资料可判读,两个仅有模糊侧影,一个因链路中止未靠近,则有效观察覆盖为九除十二即百分之七十五。两个影像不足和一个未到达分别安排补查,不按航迹经过或录像总长度算完成。放行复查后的区段时写清岸站、配置和回收条件,保留未确认范围;通信测试资料只帮助组织条件,不提供本机通用可靠距离。
开始前的条件
1. 目标编号、必需视角及最后可见状态
2. 控制、图传和存储的独立状态与日志
3. 已批准退回路径、岸站及真实回收资源
判断依据与资料
具体判断条件
- 控制状态不明时不会继续靠近目标
- 恢复要同时核对链路、观察与回收条件
- 目标按可判读、影像不足和未到达分别交付
原始资料阅读
Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
NISTIR 8243: Response Robot Performance Under Attenuated Radio Conditions
https://www.nist.gov/publications/test-method-measuring-response-robot-performance-under-attenuated-radio-conditions
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。