seasurfbot.com
分段观察方案
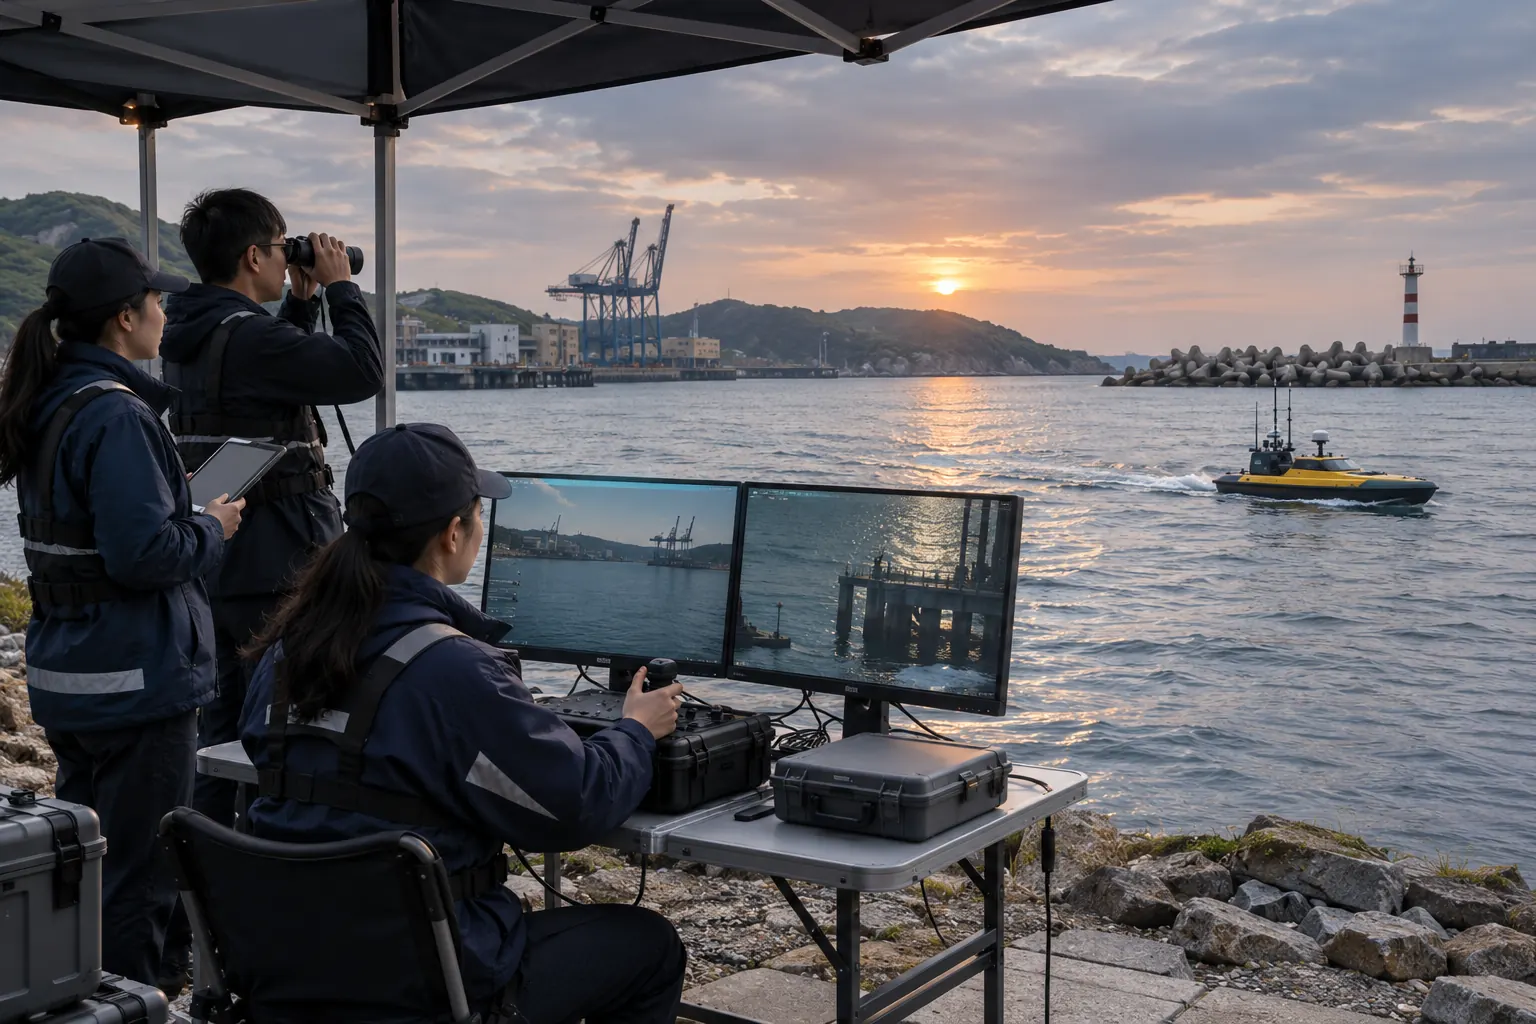
seasurfbot.com
遮挡与返程推演
seasurfbot.com
说明岸线与目标
咨询准备清单
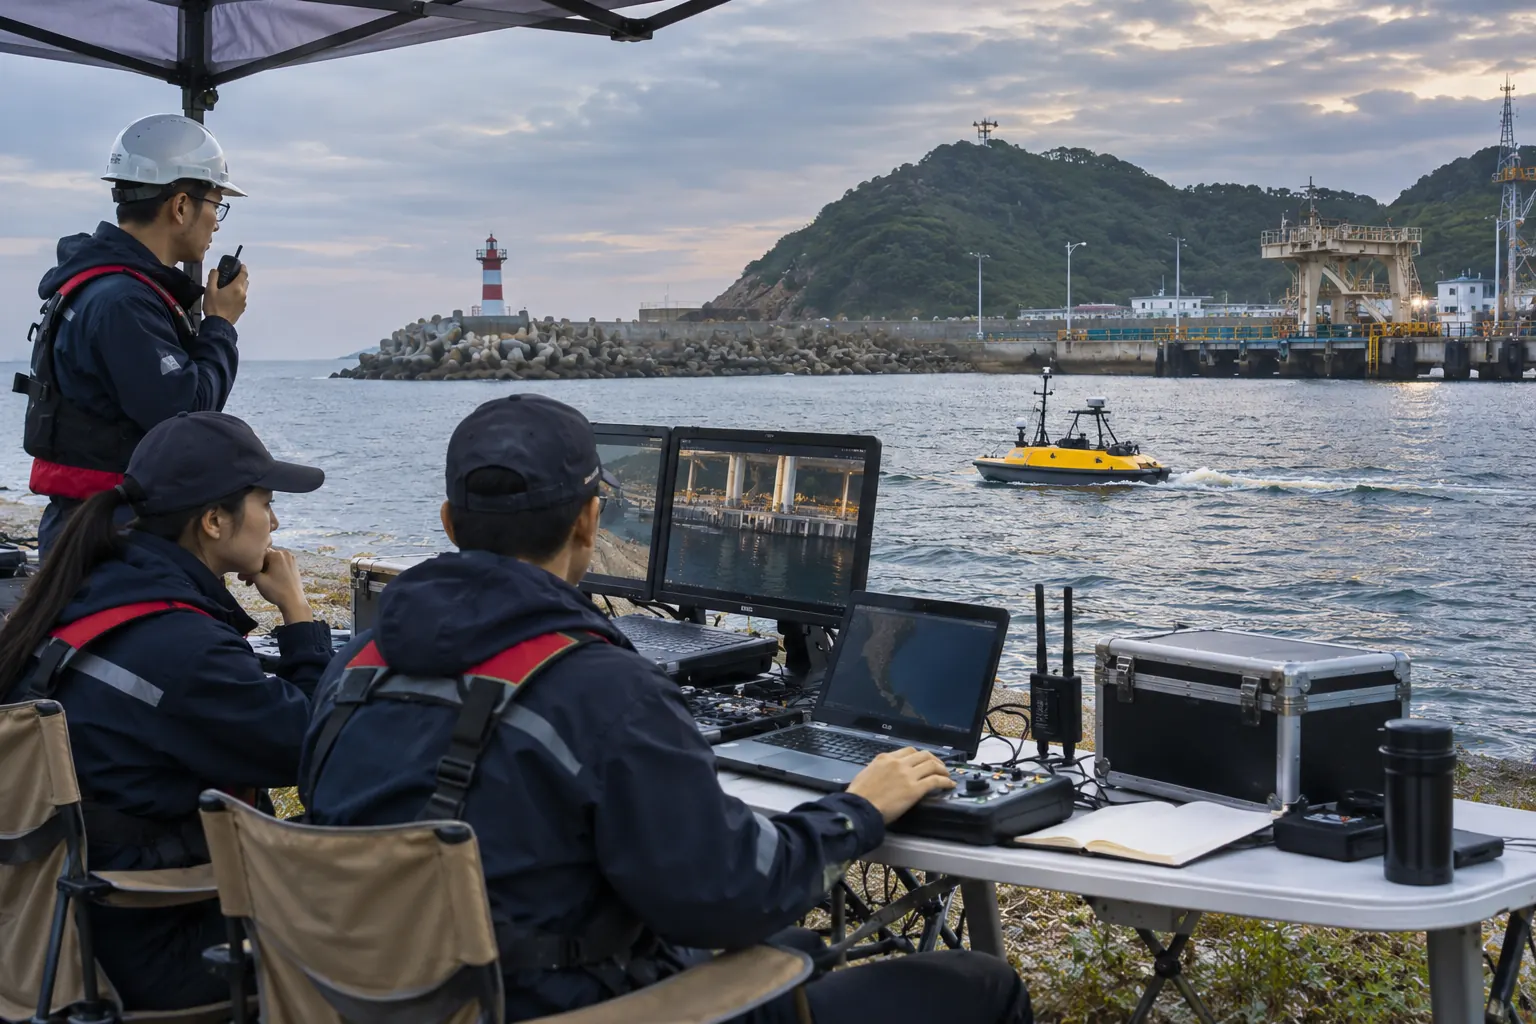
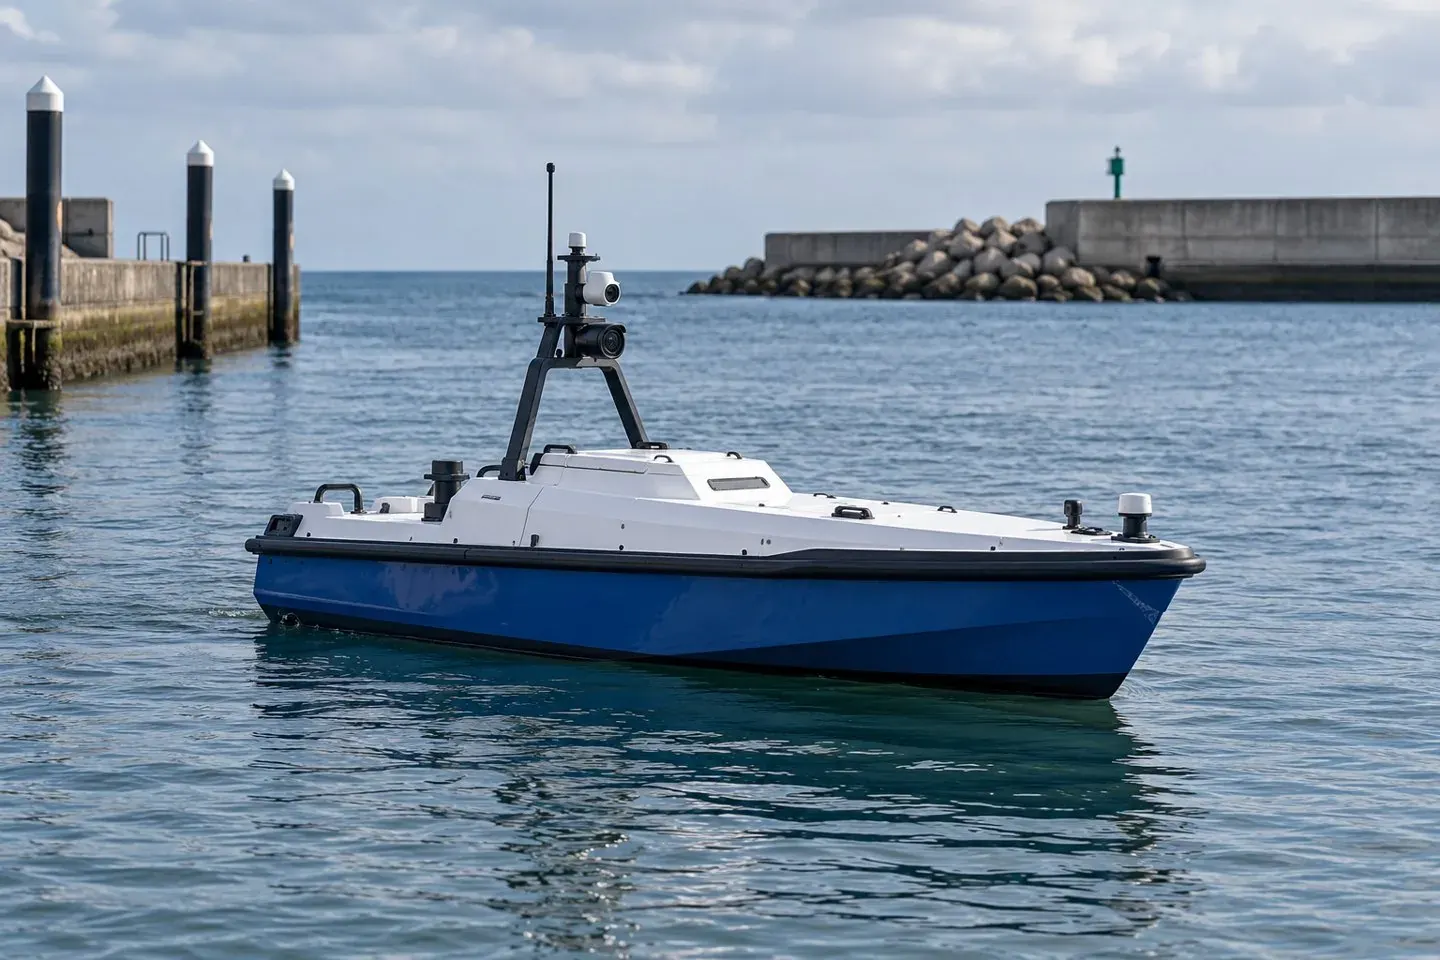
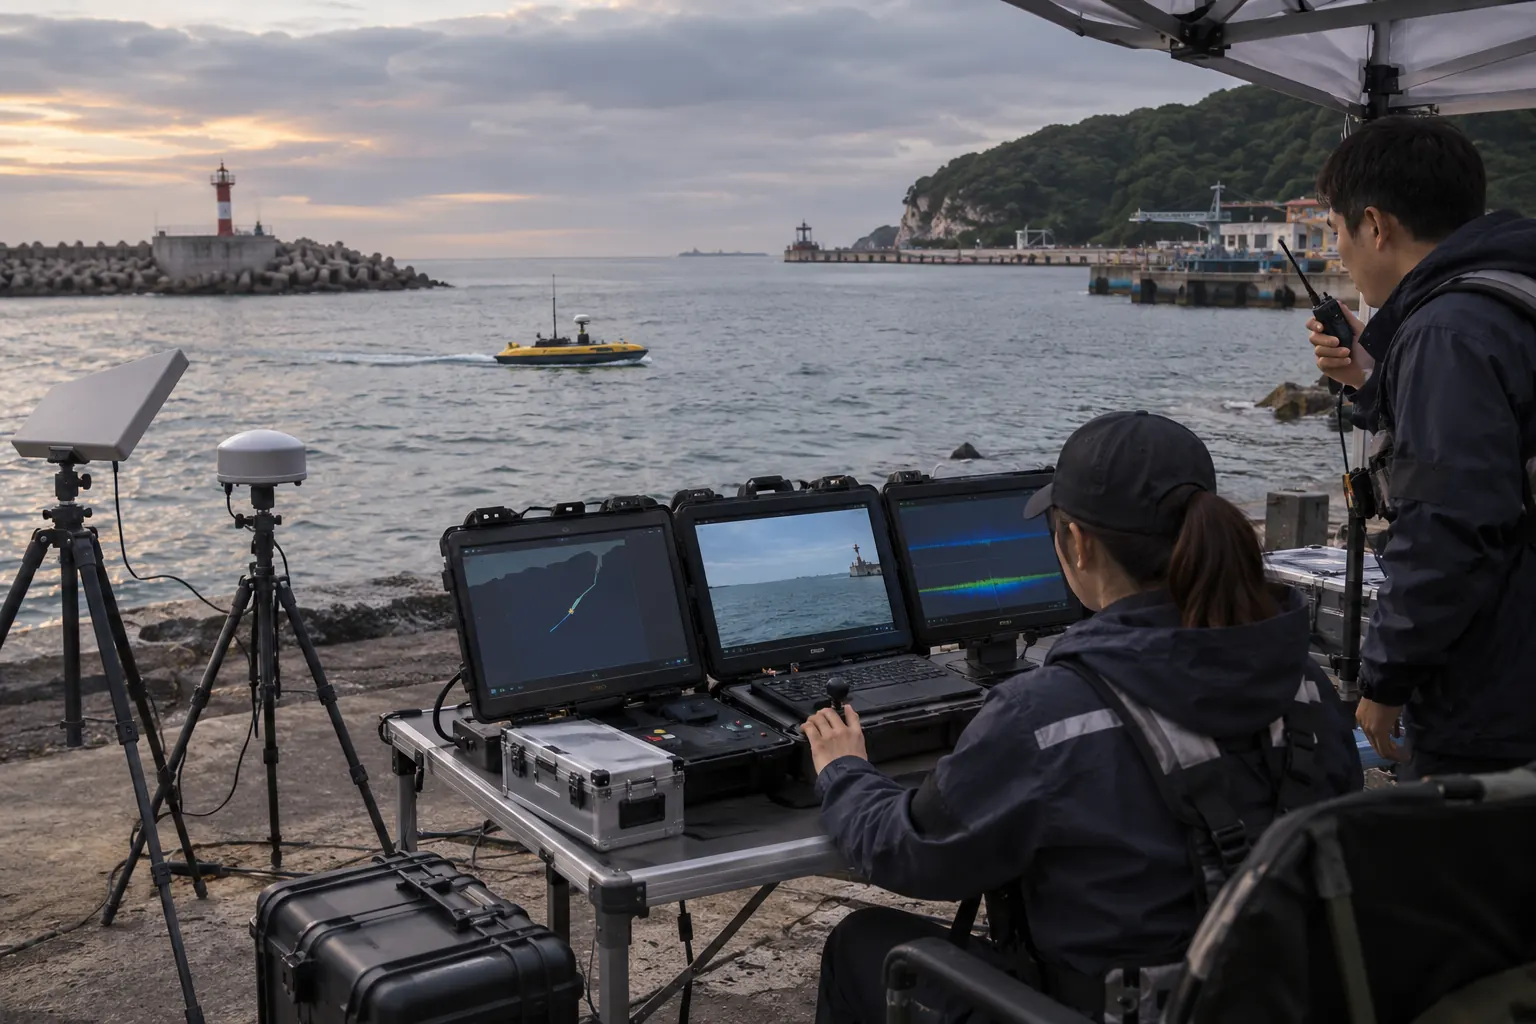
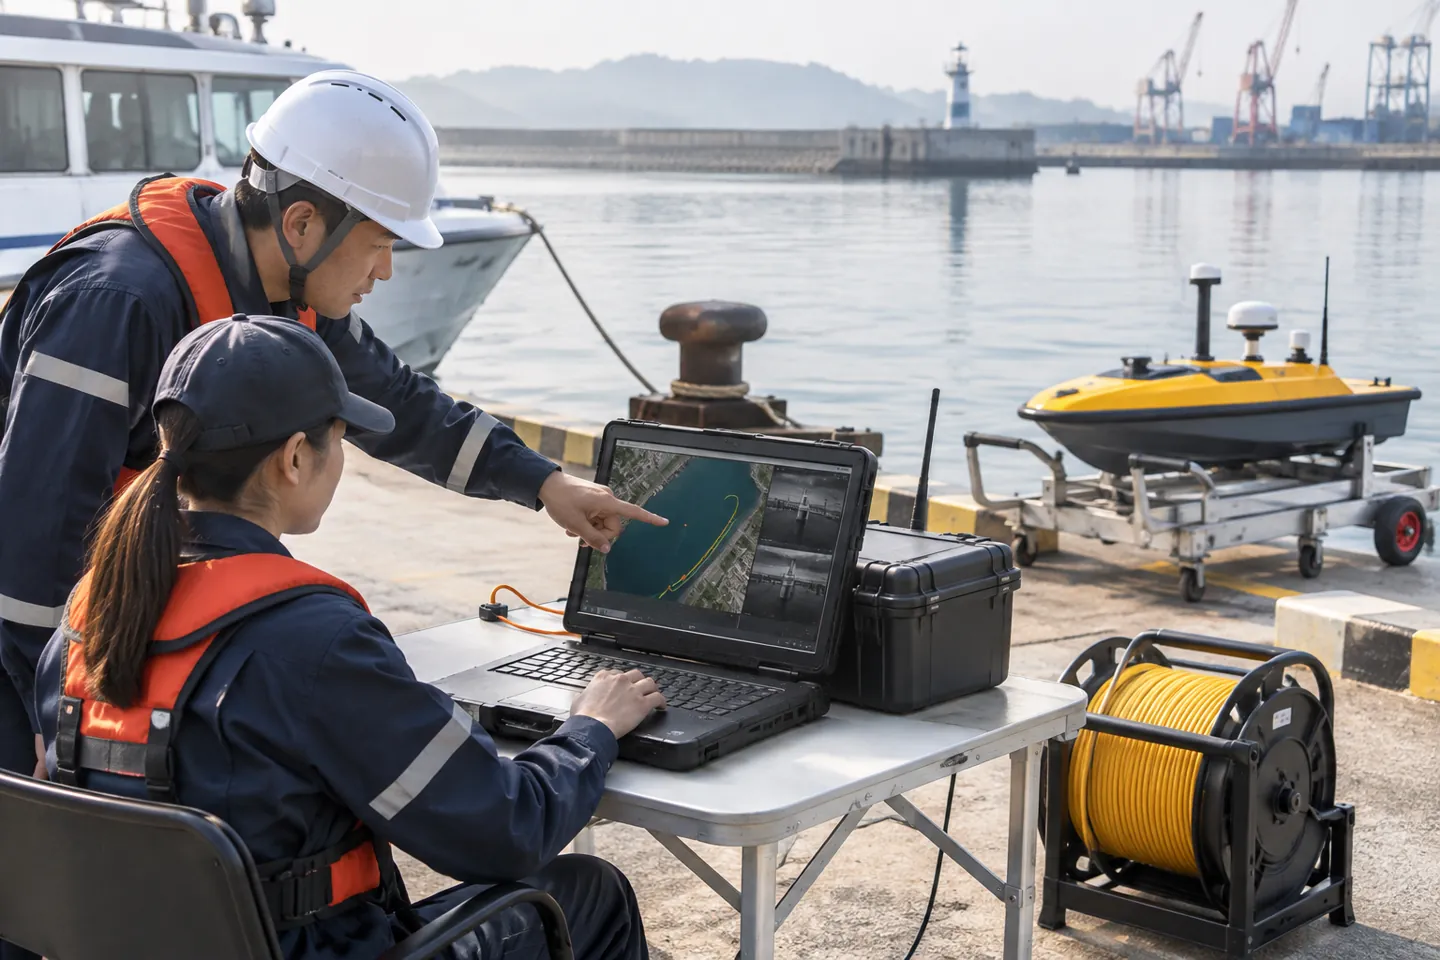
按水域条件、航线与观察目标准备近岸巡检,把回传、返航和岸上协同一起纳入方案。
- 01
近岸巡检平台:按目标列所需视角与停留点
- 02
航行与通信:把控制与图传状态分别记录
- 03
观察载荷:为每个目标定义必拍视角
- 04
岸基任务系统:建立设施编号和事件编号
seasurfbot.com
回收与链路资料
近岸平台怎么比工作表
配套“近岸平台怎么比:把观察、链路和回收一起列项”。用于记录实际条件、结果与下一步,含八行空白供填写;不预置真实设备参数、报价或项目成绩。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓近岸画面冻结怎样查工作表
配套“近岸画面冻结怎样查:三条链分开诊断”。用于记录实际条件、结果与下一步,含八行空白供填写;不预置真实设备参数、报价或项目成绩。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓近岸观察验收工作表
配套“近岸观察验收:以目标清单而非航迹长度交付”。用于记录实际条件、结果与下一步,含八行空白供填写;不预置真实设备参数、报价或项目成绩。 UTF-8制表符分隔文本,可导入电子表格继续填写。填写示例与实际业务记录请分开保留。
下载工作表 ↓seasurfbot.com
近岸执行手册
0102030405060708
近岸无人艇巡检:先设计回收链,再延长巡检线
将目标视角、通信检查与备用回收点放在同一任务图上。
近岸图传卡顿与观察缺口,怎样分开排查
先定位链路与画面问题,再决定重查、降级或终止任务。
近岸平台怎么比:把观察、链路和回收一起列项
采购比较应从目标可判读与可回收出发,不能只排序航速和续航。对同一段岸线说明视角、遮挡、保障与资料交付。
近岸任务怎么排:先确定备用回收再确定最远目标
最远目标并非只由可航距离决定。岸边通道、观察点、遮挡和回收资源应先确认,再给每段路线分配任务与停止条件。
近岸画面冻结怎样查:三条链分开诊断
遇到画面卡顿先识别控制、图传与存储状态,再按预案中止靠近。排查应保留位置、岸站和配置,不在障碍旁边反复试探。
近岸设备日常维护:检查连接、记录与回收配套
任务前后应按本机文件检查载体、连接、观察载荷和岸站,并确认存储、时钟和回收器具可用,避免设备能开机却缺证据链。
近岸观察验收:以目标清单而非航迹长度交付
按每个目标检查必需视角和原始资料,区分可判读、待补查和未观察。影像不能支持的定量或结构判断明确留出。
近岸任务时间预算:观察停留和返程不能遗漏
时间预算先列航行、停留、等待与回收,再与实际工况证据核对。计算用于发现遗漏,不用标称续航减去理论航时直接放行。
seasurfbot.com
近岸平台与岸站配套
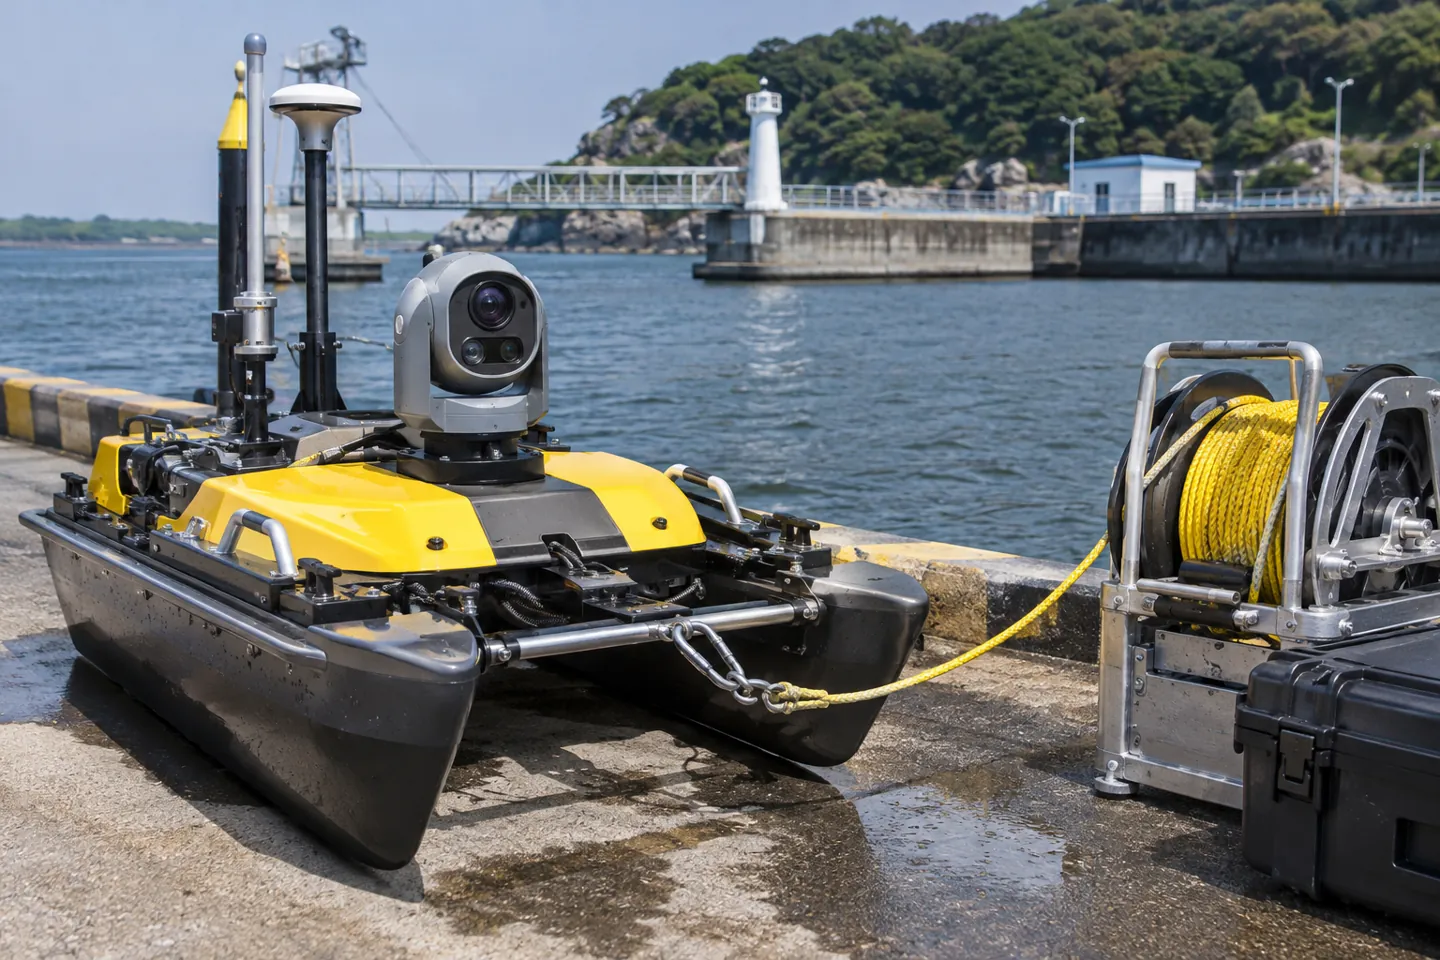
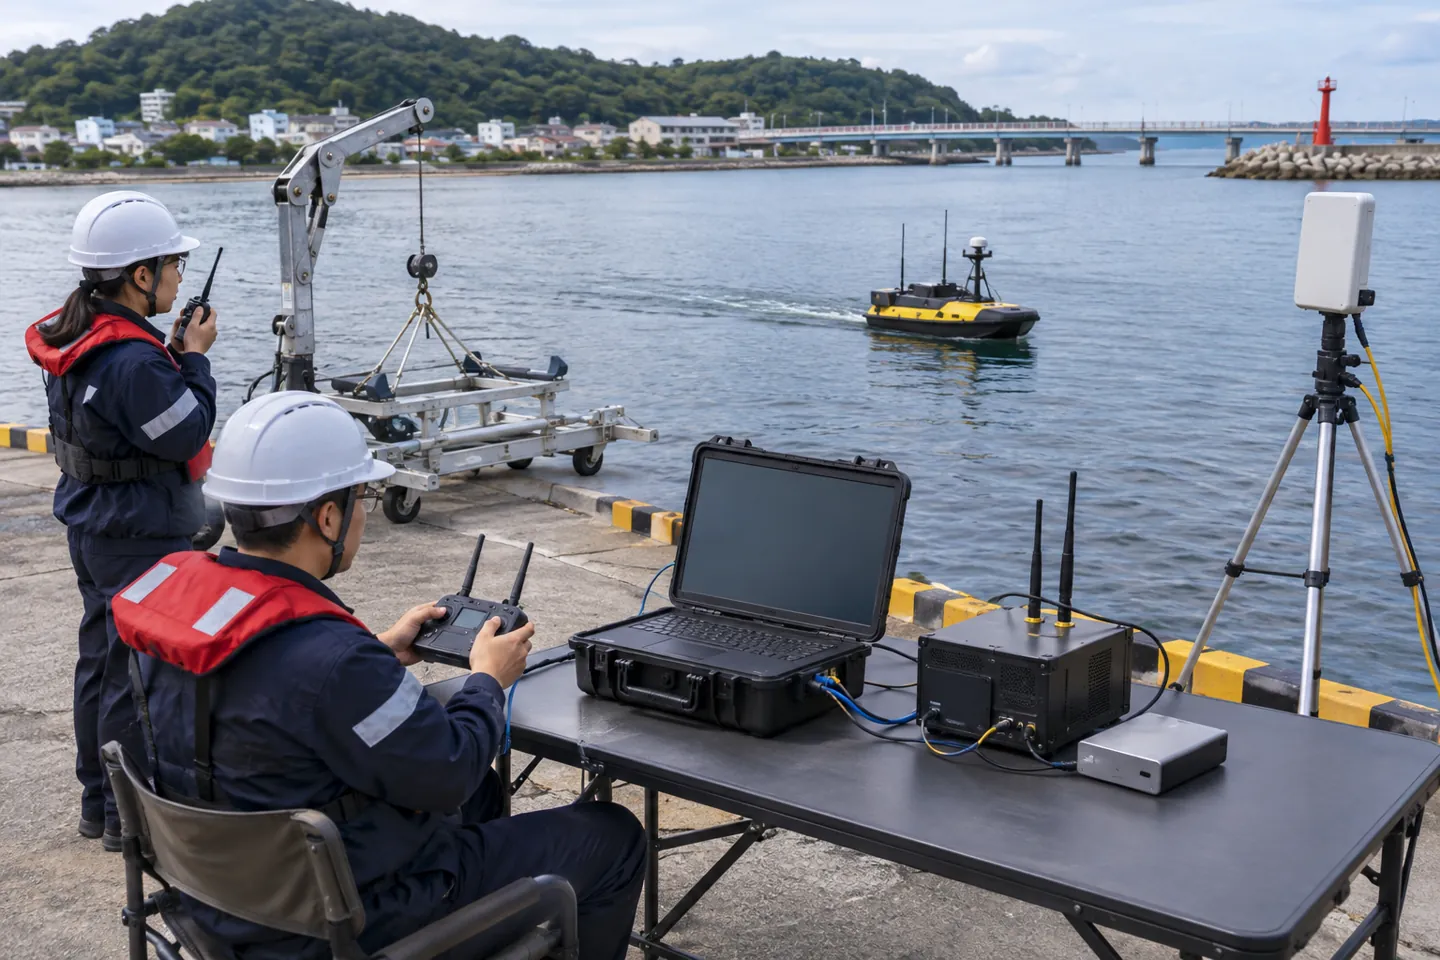
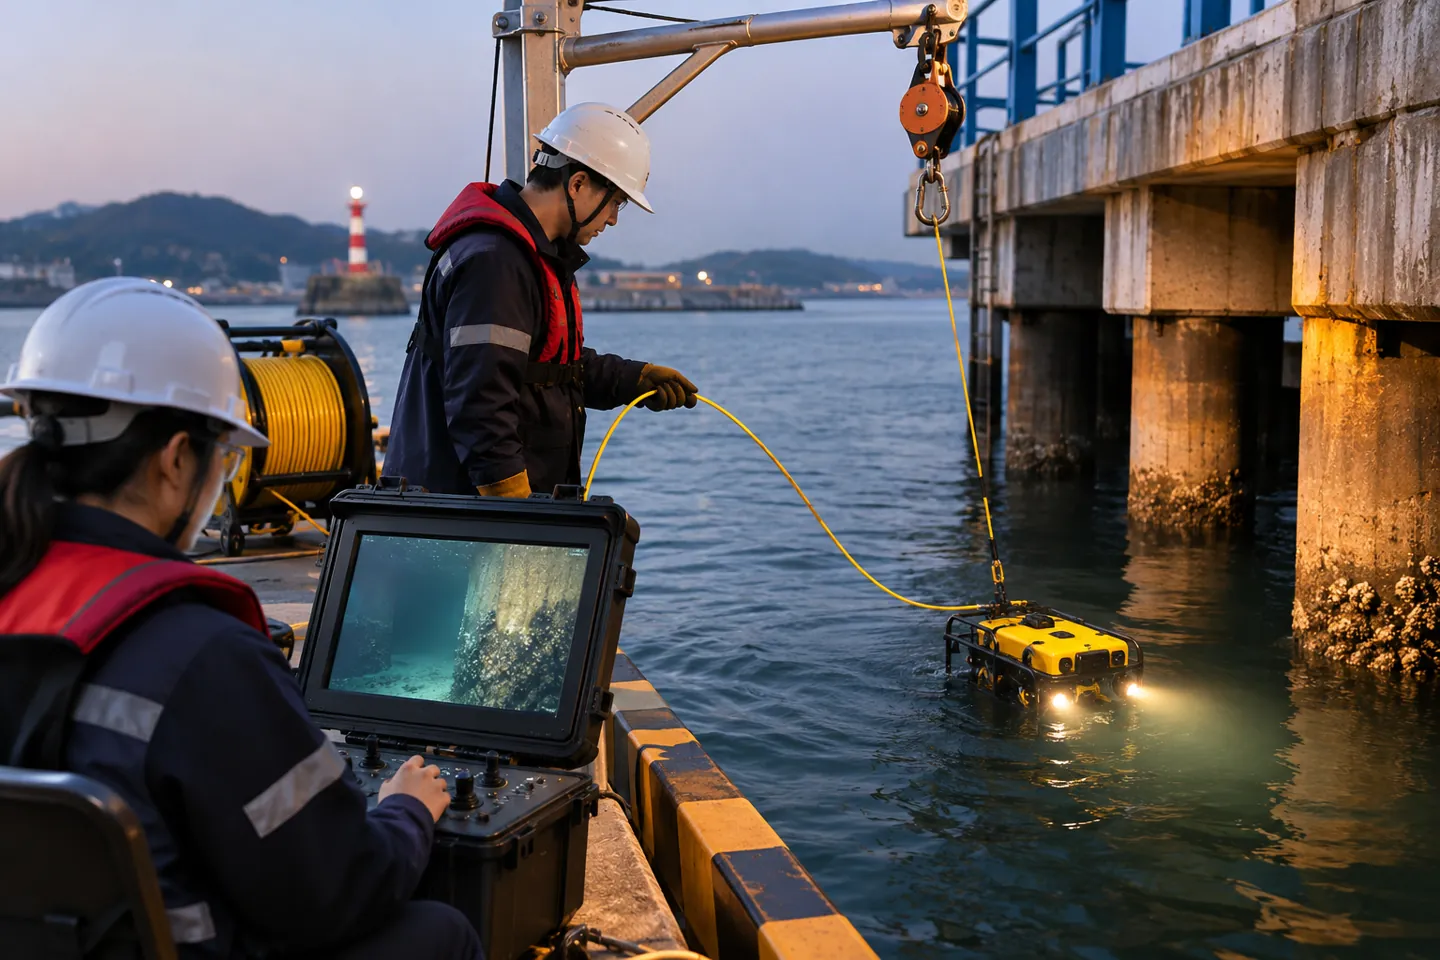
seasurfbot.com