假设演练:返程时间被观察停留吃掉
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
明确完整任务而不是一条线
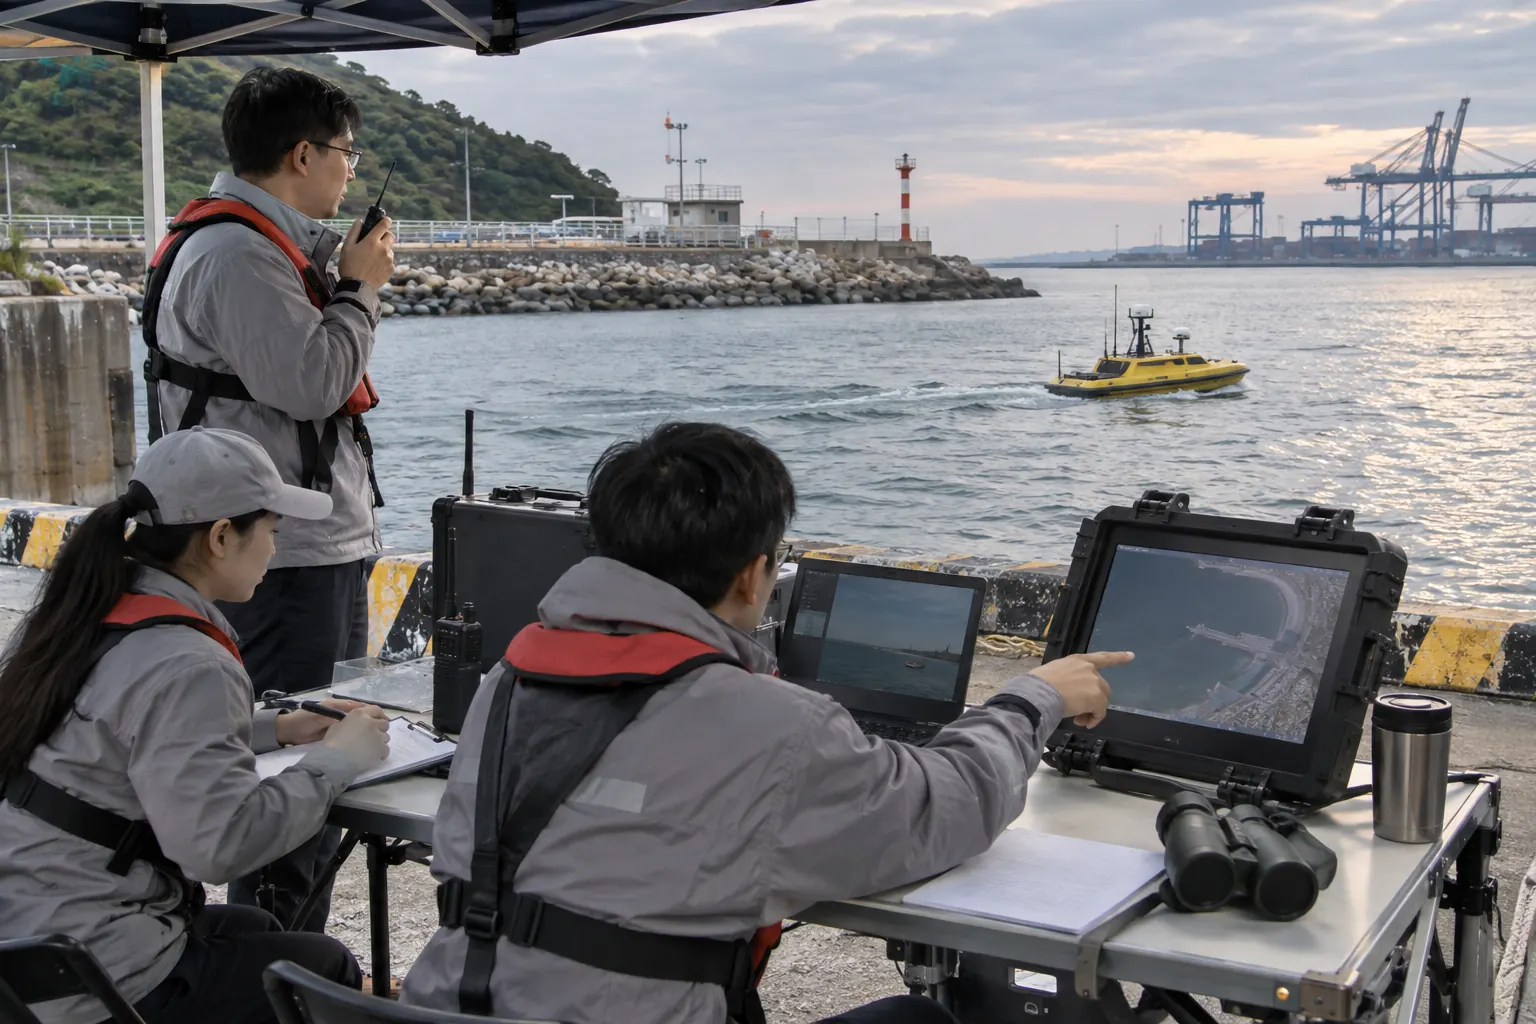
设定近岸往返总路程四千米,计划速度每秒一米,各目标观察停留共二十分钟。先把去程、目标观察、等待、返程和回收逐段列出,再由平台与现场人员核对真实条件。逆流、转向与保持视角可能改变时间和能耗,理论计算只用于发现遗漏;标称续航和任务余量不能直接相减形成作业保证。
路线一:按区段拆成两次任务
将目标按可回收点和观察顺序分批,每次都保留独立往返、检查与回收,不能把原总时间简单除二。第一批完成后核对实际耗时、能耗和资料,再决定第二批是否仍适合当天条件。此路可降低单次范围,但增加出回与整备工作;两批的环境和配置变化保留,不把不同日期资料伪装成同一次连续完成。
路线二:缩小本轮观察目标
若只有一次窗口,先由任务负责人排序必须目标,减少本轮范围或停留动作,未执行目标另排。缩减后的资料仍要满足各目标用途,不能通过少拍必需视角节省时间却宣布任务完成。此路保住优先观察,但改变覆盖与服务范围,应同步接收方。若范围减少仍无法支持回收条件,就取消本轮而非继续压缩必要保障。
途中延误与退出分支
出发前约定由谁根据本机状态与现场条件决定停止,观察、等待或水况超过计划时及时重新核算。若远端目标无法快速判读,保留影像不足并退出,不在现场无限等待。不得为了赶返程临时提高到未经验证的运行方式。出现异常按实际预案回收,完成后确认它影响了哪些目标与后续排期,而不将每次返航都记成正常完成。
假设计算与决策
四千米除每秒一米为四千秒,约六十六点七分钟;再加二十分钟观察,基础已约八十六点七分钟,尚不含等待和回收。本例未给出真实可用能量与环境证据,因此不能据九十分钟一类标称值保证可行。两条路线都要使用相应实际条件复核,记录计划与实际的分段差异。最终验收同时看目标证据、返程与回收,未完成部分形成下一项可执行任务。
如果前段实际耗时已明显超出计划,就依据当前条件重新决策后段,不因全日平均看似够用而忽略返程和回收;等待目标的时间也持续计入任务。
开始前的条件
1. 去返程距离、计划条件与目标停留要求
2. 本机相应工况证据、停止与回收条件
3. 优先目标、分批窗口及接收方范围约定
判断依据与资料
具体判断条件
- 预算包含观察、等待、返程和回收
- 拆批或缩小范围后每批仍能形成完整任务
- 现场超出条件时有明确中止与后续安排
原始资料阅读
Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
NISTIR 8243: Response Robot Performance Under Attenuated Radio Conditions
https://www.nist.gov/publications/test-method-measuring-response-robot-performance-under-attenuated-radio-conditions
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。