先记症状不要合并报错
实时图像冻结、控制响应迟缓、本机录像缺失和目标看不清属于不同现象。记录设备、岸站、目标号、位置和发生时刻,并确认操作者是否仍能按允许方式控制载体。无法确认控制状态时优先执行既定中止方案,不在靠近障碍的地方试探性继续前进,避免把观察问题升级为回收困难。
对照岸线与通信状态
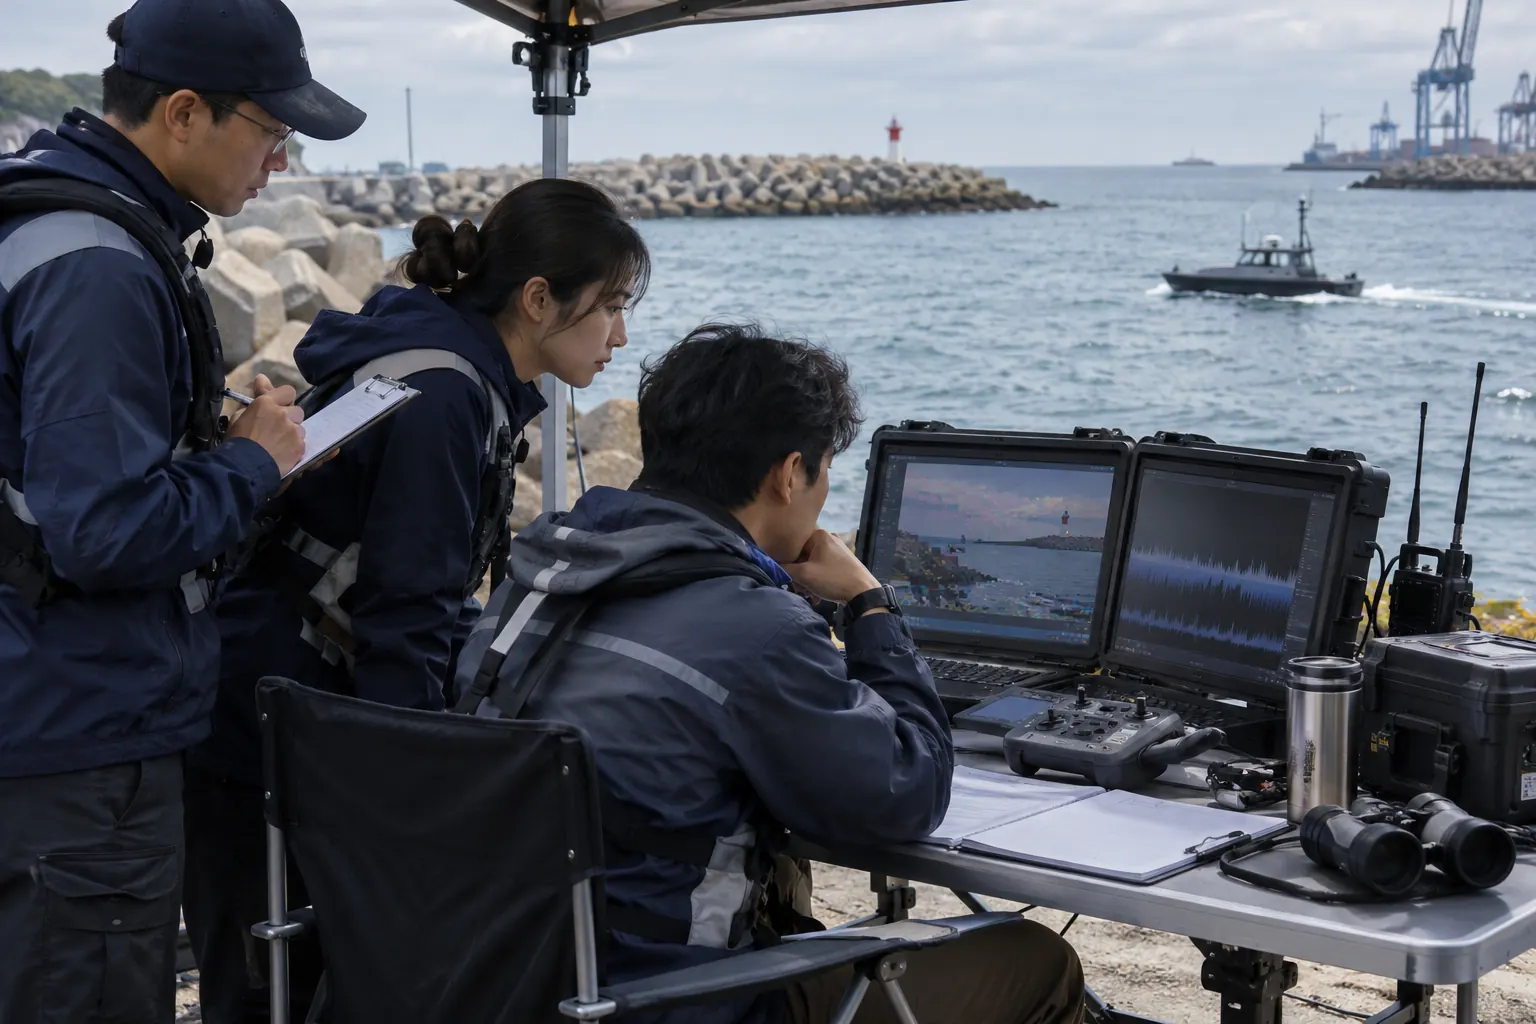
检查异常是否集中在转到设施背后、岸站被遮挡或特定链路切换的位置。保持同一配置和可控边界,逐项验证,不同时更换岸站位置、网络和码率。NIST 的衰减通信测试研究可帮助理解为何测试条件应被记录,但不能直接给本项目指定可用距离或认为一种网络在所有岸段都可靠。[S2]
区分实时传输与本机录像
如果实时图传不稳定而本机录像完整,应评估任务是否仍需要实时判读才能继续;有录像不等于可允许失去实时观察。若两者均缺失,检查存储状态、时间和载荷工作记录,保留故障前后的文件。使用厂商允许的检查流程,不在现场用未经验证的设置换取短暂画面恢复。
用假设缺口核对覆盖
假设任务包含 12 个设施目标,9 个资料完整、2 个只留下模糊侧影、1 个因通信问题未靠近。有效观察覆盖按本例口径为 9÷12=75%,不能因为船经过全部 12 个位置就报告 100%。分别安排补充视角和重新评估通信条件;若目标已超出可控范围,应修改任务而不是重复同样风险路径。
恢复之前重新检查任务边界
调整岸站或路线后,核对原定回收点是否仍可用、现场水况是否变化及操作者能否接管。船艇模式的表现依具体系统配置,不能把保持位置或返航当成对所有障碍都有效的避让保证。[S1] 没有完成必要的控制与回收确认时,使用人工或其他经批准的方法补查,保留原任务未完成状态。
关闭问题要解释资料为何可信
交接单说明异常原因、受影响文件、处理动作、复验范围和仍无法判读的目标。若使用补查影像,标注不同日期与环境,不能拼接成一次连续完成的记录。将通信问题和观察质量问题分别统计,下一次任务才能判断该改善岸站、载荷视角、路线还是作业窗口,而不是笼统要求更强的无人艇。
资料依据与适用范围
[S1] Boat Configuration — Rover documentation — ArduPilot
https://ardupilot.org/rover/docs/boat-configuration.html
支持内容: 船艇模式与保持位置功能需要相应载体和配置。
适用范围: 仅针对 ArduPilot Rover 文档,不代表本站有可供货载体或所有船艇都有这些功能。
查阅日期: 2026-11-04
[S2] NISTIR 8243: Response Robot Performance Under Attenuated Radio Conditions — NIST
https://www.nist.gov/publications/test-method-measuring-response-robot-performance-under-attenuated-radio-conditions
支持内容: 环境遮挡和干扰会影响无线链路,应描述测试条件。
适用范围: 通信测试方法研究,不提供任何设备保证距离或性能。
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。