近岸巡检无人艇/ 观察载荷
观察载荷
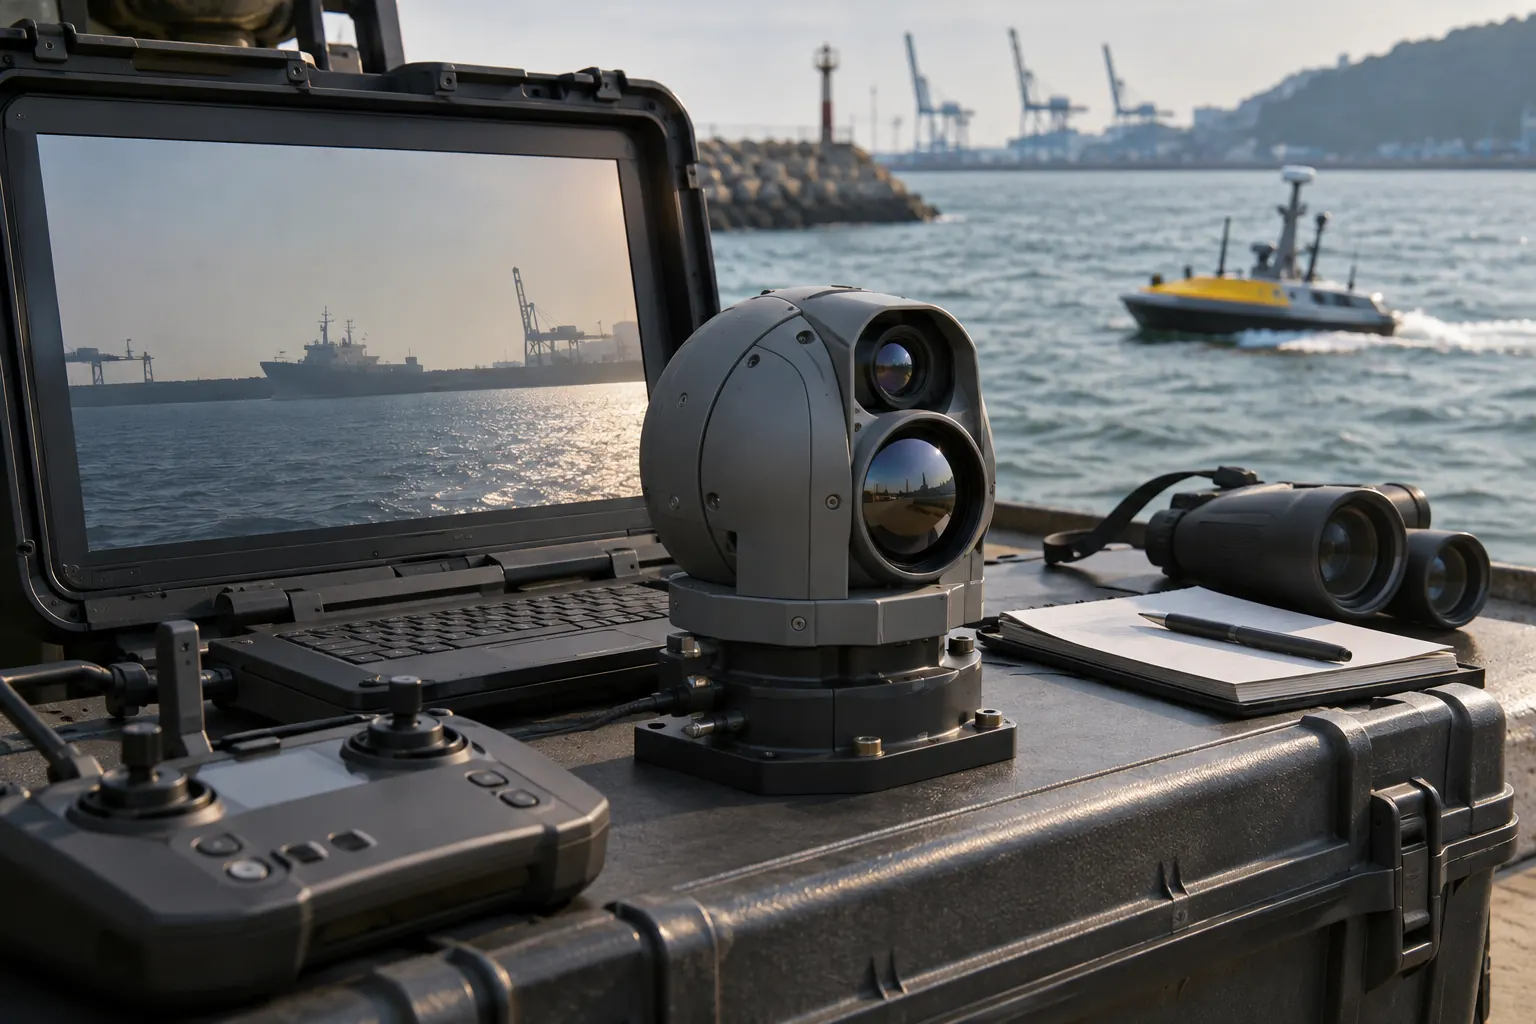
观察载荷的效果由角度、距离、反光和运动共同决定。提高像素数不能自动解决遮挡、目标背光或不稳定视角。
选型与应用说明
原理与关键区别
观察载荷的效果由角度、距离、反光和运动共同决定。提高像素数不能自动解决遮挡、目标背光或不稳定视角。
具体核对步骤
- 为每个目标定义必拍视角
- 记录拍摄距离与环境光条件
- 检查原始画面是否可判读
容易误判的地方
看到设施轮廓不能等于完成缺陷检查。
本方向输入与判断
目标尺寸、距离、光照和遮挡
画面时间与位置如何关联?
检查实际目标是否能判读
保留记录
目标样本影像与人工标注
适用边界
可见光资料不等于水下检查
原始资料阅读
[S1] Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
仅针对 ArduPilot Rover 文档,不代表本站有可供货载体或所有船艇都有这些功能。
[S2] NISTIR 8243: Response Robot Performance Under Attenuated Radio Conditions
https://www.nist.gov/publications/test-method-measuring-response-robot-performance-under-attenuated-radio-conditions
通信测试方法研究,不提供任何设备保证距离或性能。
沟通前准备
复核记录字段
1. 为每个目标定义必拍视角
2. 记录拍摄距离与环境光条件
3. 检查原始画面是否可判读
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。